
16. November 2026
Checkliste zur Integration von Industrierobotern in Feingussanlagen: Leitfaden für eine sichere und skalierbare Automatisierungsbeschaffung mit klar definierten Projektumfängen, Schnittstellen, Tests und Unterstützungsleistungen
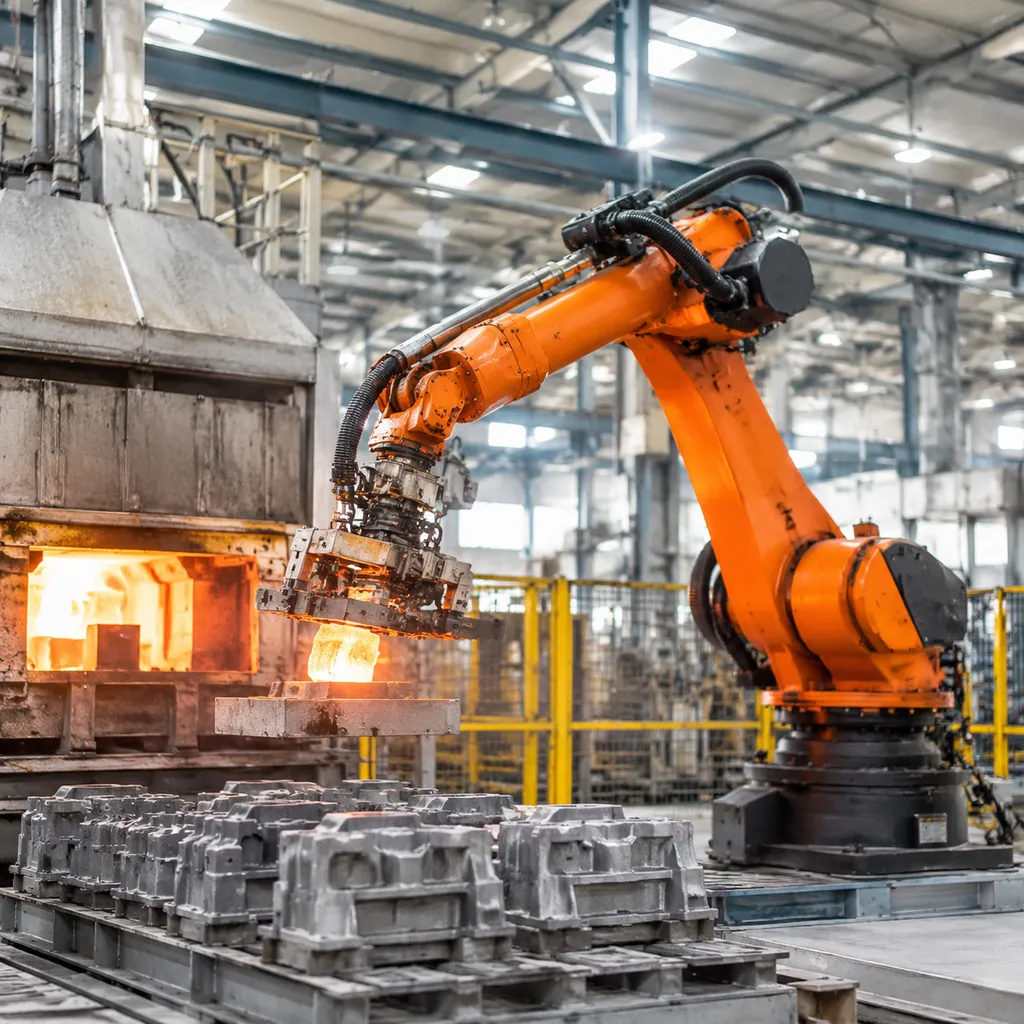
1. Projektdefinition und Bestandsaufnahme der Ausgangssituation
Eine erfolgreiche Implementierung der Automatisierung im Feinguss beginnt mit einer gründlichen Bewertung des bestehenden Anlagenlayouts, der Prozessengpässe und der betrieblichen Ziele. Vor der Auswahl der Hardware müssen sämtliche Produktionsparameter dokumentiert werden, um eine klare Ausgangsbasis für die Automatisierung zu schaffen.
Machbarkeitsprüfung und Auswahl der Zielstationen
Identifizieren Sie die spezifischen Feingussprozessstufen, die für die robotergestützte Handhabung vorgesehen sind: Wachsmontage: Handhabung empfindlicher Wachsmodelle, Angusskanäle und Montage von Modelltrauben. Automatisierung des Schalenraums: Robotergestütztes Tauchen, Eintauchen in Schlickertanks, Auftragen von Streusand sowie Transporte in Trockenkammern. Nachbearbeitung der Gussteile: Ausschlagen, Abtrennen der Angüsse, Schleifen mit Schleifmitteln und Sortieren der Fertigteile.
Einschränkungen durch Anlageninfrastruktur und Platzbedarf
Die baulichen Gegebenheiten der Produktionsstätte bestimmen die Zellgeometrie und die erforderlichen Arbeitsbereiche der Roboter. Bewerten Sie folgende Faktoren: Deckenhöhe und lichte Höhen im Überkopfbereich: Entscheidend für tiefe Schlicktanks, vertikale Schleifmaschinen und Umkehrmanöver von Keramikbäumen. Bodenbelastungskapazitäten: Anforderungen an die strukturelle Verstärkung von Roboterpodesten mit hoher Traglast. Umgebungsbedingte Hindernisse: Bereiche mit Schlickspritzern, Expositionspfade für Quarzstaub und Freiräume für Lüftungshauben.
Matrix der Ausgangsbewertung
| Bewertungsparameter | Wichtige technische Überlegung | Auswirkungen auf das Systemdesign |
|---|---|---|
| Gesamtnutzlast | Gesamtgewicht des nassen Keramikbaums, Schlickwiderstandskraft und EOAT | Bestimmt die Traglastreserve der Roboterachsen und das Trägheitsmoment |
| Kinematische Reichweite | Tanktiefe, Absenkpunkte des Regenschleifers und Transferradius des Karussells | Legt die Anforderungen an die Podesthöhe und die Armreichweite fest |
| Ziel-Zykluszeit | Tauch- und Abtropfdauer pro Schicht; Transfergeschwindigkeiten zwischen den Tauchvorgängen | Legt die erforderlichen Achsgeschwindigkeiten und die Durchsatzgrenzen der Zelle fest |
| Zugang zu Versorgungsanschlüssen der Anlage | Hochdruck-Druckluftleitungen, saubere 480-V-Stromversorgung, industrielles Ethernet | Bestimmt die Feldverteilung und die Platzierung der Steuerschränke |
Die Festlegung dieser betrieblichen Rahmenbedingungen verhindert nachträgliche Änderungen in der Konstruktion und schafft eine solide Grundlage für die Spezifikation der Anlagen.
2. Anforderungen an Bauteile, Werkzeuge und Prozesse

Eine erfolgreiche Checkliste für die Integration von Gießereirobotern in Feingussanlagen beginnt mit der Definition des physikalischen Verhaltens Ihrer Wachsbaumgruppen und Keramikschalen. Wenn Sie nicht jedes Gramm Nutzlast und jeden Millimeter Freiraum frühzeitig erfassen, wird die Roboterzelle mit Problemen wie herabfallenden Werkstücken, ungleichmäßigen Beschichtungen oder mechanischem Verschleiß zu kämpfen haben.
Nutzlastgrenzwerte für Bauteile und Gießbäume
- Gewicht des trockenen gegenüber dem nassen Gießbaum: Berechnen Sie die maximale Nutzlast anhand der vollständig aufgebauten, nassen Keramikschale und nicht nur anhand des rohen Gießbaums aus dem Wachsspritzguss. Berücksichtigen Sie dabei das Gewicht der anhaftenden Schlickerschicht während der Entnahme.
- Verschiebungen des Schwerpunkts (CoG): Wenn sich während der Schalenbeschichtung nach und nach feuerfeste Schichten aufbauen, verlagert sich der Schwerpunkt nach außen. Die Nutzlastkennlinie Ihres Roboters muss die dynamischen Drehmomente bei Neigungen unter großen Winkeln berücksichtigen.
- Geometrie von Angusskanälen und Gießbäumen: Standardisieren Sie Baumhöhen, Läuferdurchmesser und Aufhängeösen über alle Teilefamilien hinweg, um schnelle Umrüstvorgänge zu minimieren.
End-of-Arm-Werkzeuge (EOAT) und Greiferkonstruktion
- Formschlüssige mechanische Klemmung: Reine Reibungsluftgreifer versagen, wenn sie mit einer rutschigen Primärschlickerbeschichtung oder feinem Zirkonmehl überzogen sind. Wir spezifizieren mechanische Verriegelungsnasen oder pneumatische Spannvorrichtungen mit mechanischen Rastmechanismen, um die Baugruppe auch bei Druckluftabfall sicher zu fixieren.
- Abdichtung gegen das Eindringen abrasiver Partikel: Greiferzylinder, Linearführungen und Sensoren vor herabfallendem Stuckgips, Siliziumdioxidstaub und flüssigen Bindemitteln schützen.
- Nachgiebigkeit und Dämpfung: Integrieren Sie eine kontrollierte Nachgiebigkeit in die Greiferschnittstelle, um die Übertragung empfindlicher Wachsmodelle abzufedern, ohne Mikrorisse zu verursachen.
Parameter für das Schlickertauchen und den Schalenaufbau
| Prozessparameter | Kritische Spezifikation | Auswirkungen auf die Integration |
|---|---|---|
| Tauchgeschwindigkeit | Programmierbarer Einfahr- und Ausfahrvorgang mit 50 bis 150 mm/s | Verhindert Lufteinschlüsse und das Abwaschen des Schlickers |
| Achsenmanipulation | Mehrachsige kontinuierliche Rotation (360°) | Beseitigt Luftblasen in tiefen Sacklöchern und scharfen Ecken |
| Entwässerungswinkelprofile | Variabler dynamischer Neigungswinkel (30° bis 85°) | Gewährleistet eine gleichmäßige Wandstärke über komplexe Präzisionsguss-Cluster hinweg |
| Schichtkompatibilität | Grund-, Zwischen- und Deckschichten | Bereitet die Formstruktur für ein sauberes Entwachsen und das anschließende Brennen in einem energiesparenden 1200 °C-Ausbrennofen für Kieselsol-Schalen vor |
Durch die frühzeitige Kontrolle dieser mechanischen Einschränkungen kann der Roboter präzise und reproduzierbare Tauchprogramme ohne manuelles Eingreifen ausführen.
3. Roboter, End-of-Arm-Werkzeuge und Arbeitsplatzlayout

Die Auswahl der richtigen mechanischen Architektur ist für unsere Automatisierungsstrategie in der Gießerei von entscheidender Bedeutung. In einer aktiven Feingussanlage fallen Standard-Industrieroboter ohne geeigneten Umweltschutz und korrekte Nutzlastberechnungen schnell aus. Wir konzentrieren uns darauf, robuste kinematische Systeme an die spezifischen physikalischen Anforderungen der Tauch- und Schalenaufbauprozesse anzupassen.
Roboterauswahl und Anpassung an die Gießereiumgebung
In Präzisionsgießereien entstehen abrasive Schlickerspritzer, luftgetragener feuerfester Staub und Stuck-Sand. Wir bewerten Roboterarme anhand strenger Umwelt- und kinematischer Kriterien:
- Schutzarten (IP-Schutzklassen): Wir schreiben mindestens IP65- oder IP67-zertifizierte Roboterarme mit abgedichteten Gelenken vor, um das Eindringen von Silikasuspension und Staub in Getriebe und Motoren zu verhindern.
- Schutzummantelungen und Beschichtungen: Wir verwenden druckbeaufschlagte Schutzanzüge für Roboterarme oder spezielle Polyurethanbeschichtungen in Gießereiqualität, um das Anhaften und Eindringen von nasser Suspension zu verhindern und der Wärmestrahlung in der Nähe von Vorwärmbereichen standzuhalten.
- Dynamische Nutzlastreserven: Bei der Nutzlastberechnung müssen das Trockengewicht des Bauteilträgers, das Gesamtgewicht der nassen Keramikschichten, das End-of-Arm-Tooling (EOAT) sowie der Strömungswiderstand berücksichtigt werden, der beim Ziehen von Baugruppen durch hochviskose Suspensionen entsteht. Wir halten eine Nutzlastreserve von 30 % bis 40 % ein, um eine Überlastung der Gelenke bei Manipulationen mit hohem Drehmoment zu verhindern.
Konstruktion des End-of-Arm-Toolings (EOAT)
Der Greifer bildet die Verbindung zwischen dem mechanischen Roboterarm und der empfindlichen Wachsstruktur. Ein Herunterfallen in ein Suspensionsbad führt zum Produktionsstillstand und verursacht kostspielige Ausfallzeiten:
- Pneumatisches gegenüber mechanischem Greifen: Wir bevorzugen mechanische, ausfallsichere Verriegelungsmechanismen, die durch pneumatische Klemmen unterstützt werden. Bei einem plötzlichen Druckluftabfall behält der Greifer seine mechanische Haltekraft am Gießbecher oder Anschnittkanal bei.
- Stabilität des Werkzeugmittelpunkts (TCP): Eine steife, vibrationsfreie Einspannung verhindert eine Musterabweichung während des schnellen Eintauchens. Diese Steifigkeit gewährleistet eine reproduzierbare Wandstärke bei Produkten mit engen Toleranzen, einschließlich 17-4-Gussformenherstellung kundenspezifische Edelstahlteile.
- Schlammablenkung: Greiferbaugruppen erfordern mechanische Ablenkeinrichtungen und Antihaft-Abschirmungen, um Ablagerungen von Keramikschlicker auf pneumatischen Aktuatoren und Sensoren zu verhindern.
Integration der Arbeitsstation und Bewegungsbereiche
Eine Hochleistungs-Roboterzelle für die Schalenbeschichtung erfordert eine präzise Abstimmung zwischen stationären Anlagen und der Bewegungsbahn des Roboters:
| Zellenelement | Integrationsanforderung | Primäres minimiertes Risiko |
|---|---|---|
| Schlickertanks | Variable Eintauchtiefen mit Einfahrbewegungen bei niedriger Geschwindigkeit | Abwaschen des Schlickers und Beschädigung von Wachsansammlungen |
| Regensandierungstürme | Synchronisierte Mehrachsrotation innerhalb des Sandvorhangs | Ungleichmäßige Stuckablagerung und dünnwandige Schalen |
| Trocknungsförderanlagen | Indexierte Übergabepositionen mit verriegelter Positionsrückmeldung | Kollisionen zwischen Werkstücken während des automatisierten Be- und Entladens |
| Platzbedarf der Zelle | Prüfung der Durchfahrtshöhe und Analyse der Bodenverankerung | Dynamische Durchbiegung bei schweren, weit auskragenden Nutzlasten |
Wir entwickeln Bewegungsbahnen mit sanften Beschleunigungs- und Verzögerungsprofilen. Die kontrollierte Handhabung verhindert Verformungen der Wachsbaumstrukturen, minimiert das Einschließen von Luftblasen in den inneren Werkstückhohlräumen und gewährleistet eine gleichmäßige Schalenwandstärke über die gesamte Gusscharge hinweg.
4. Sicherheit, Konformität und Mensch-Maschine-Interaktion (HMI)

A successful Checkliste für die Integration von Gießereirobotern in Feingussanlagen erfordern strenge Sicherheitsvorkehrungen und intuitive Bedienelemente direkt in der Produktionshalle. Das Bewegen schwerer Baugruppen zwischen Tauchbecken und Schleifmaschinen birgt Quetschstellen, mechanische Gefahren und Risiken durch lungengängigen Quarzstaub. Wir entwickeln unsere Sicherheitsarchitektur auf Grundlage internationaler Normen, um Bedienpersonal zu schützen und gleichzeitig effiziente Taktzeiten sicherzustellen.
Zentrale Anforderungen an Sicherheit und Konformität
- Einhaltung internationaler Normen: Jede Zelle erfüllt die Anforderungen der Normen ISO 10218-1/2 und ANSI/RIA R15.06 für industrielle Robotersysteme und deren Integration.
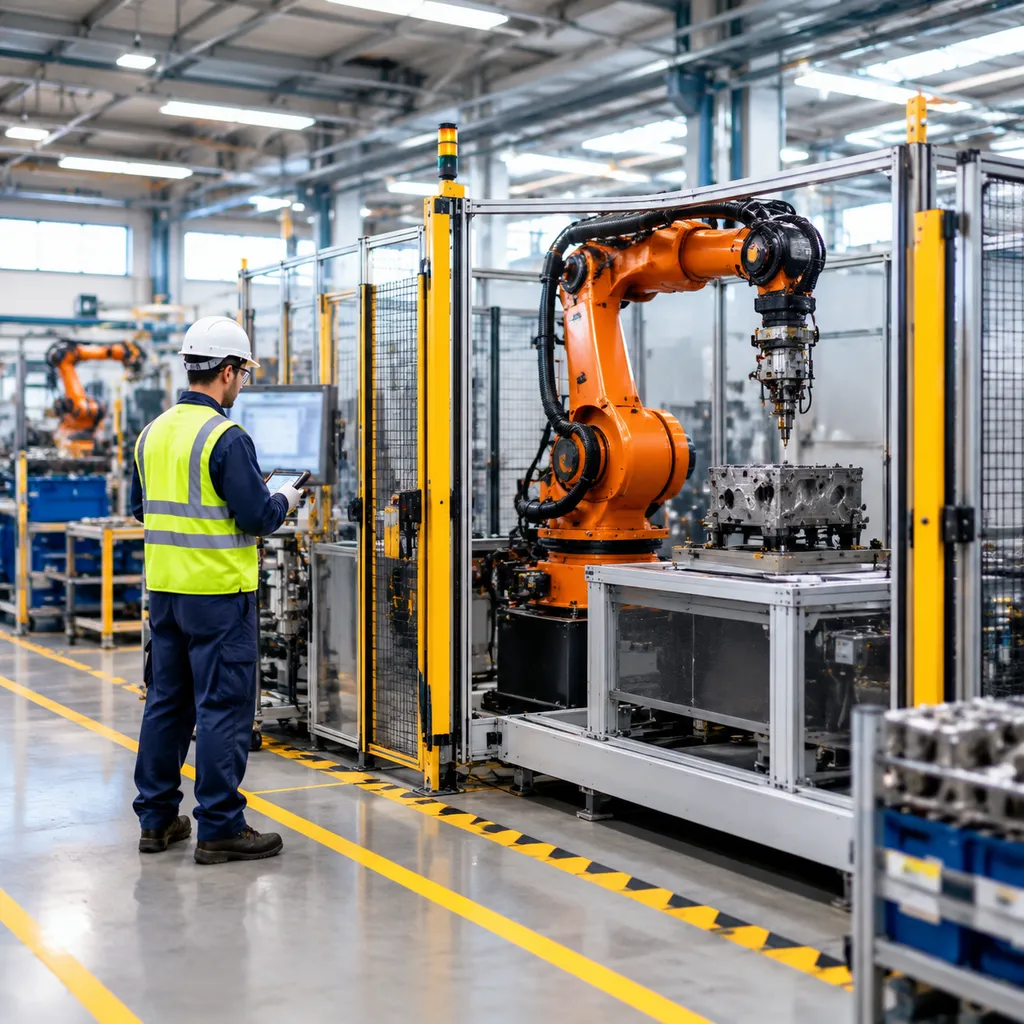
- Perimeterschutz und Sicherheitsverriegelungen: Robuste physische Schutzeinhausungen trennen die Bereiche für das Eintauchen in Schlämme und das Nassschleifen ab. Integrierte Sicherheitstüren mit Verriegelungssystemen und optische Lichtvorhänge unterbrechen die Roboterbewegung sofort, sobald eine Bedienperson den abgesicherten Bereich betritt.
- Sicherheitszonen und Not-Aus-Schaltungen: Zonenbezogene Not-Aus-Schaltungen ermöglichen es Wartungsteams, einen zusätzlichen Schlammmischer zu warten, ohne die Stromversorgung des gesamten Schalenraums für den Feinguss unterbrechen zu müssen.
- Sichere Geschwindigkeitsüberwachung: Eine zweikanalige Sicherheitslogik begrenzt die Verfahrgeschwindigkeit des Roboters während der Programmierung oder bei visuellen Inspektionen der Gießschalen. Dadurch wird das Kollisionsrisiko beim Umgang mit empfindlichen Bauteilen reduziert 3D-gedruckten Wachsmodellen für den schnellen Feinguss während der Einrichtungsdurchläufe.
HMI und Bedienerfreundlichkeit
| Eigenschaft | Produktionsvorteil |
|---|---|
| Rezeptbasierte Chargensteuerung | Bediener können Beschichtungsabläufe, Abtropfwinkel und Trocknungszeiten der Gießschalen mit einer einzigen Berührung umschalten. |
| Routinen zur Fehlerbehebung | Schrittweise grafische Anleitungen führen Bediener nach Stromunterbrechungen sicher durch die Wiederherstellung der Roboterarmposition, ohne dass eine manuelle Jog-Steuerung des Roboters erforderlich ist. |
| Verwaltung von Zugriffsberechtigungen | Beschränkt die Bearbeitung von Roboterbahnen auf Automatisierungsingenieure und verhindert so versehentliche Änderungen an Geschwindigkeiten oder Positionspunkten direkt in der Produktionshalle. |
5. Daten, Rückverfolgbarkeit und Abnahme
Eine zuverlässige Automatisierung in der Gießerei basiert auf einem verifizierten Datenfluss und strengen Qualifizierungsmaßstäben. In Feingussanlagen müssen unsere Roboterzellen mehr leisten, als nur Baugruppen zu bewegen: Sie müssen Betriebsparameter protokollieren und ihre Funktionsfähigkeit nachweisen, bevor sie in den regulären Produktionsbetrieb übergehen.
Echtzeit-Prozessdaten und Anlagenkommunikation
Um die vollständige Kontrolle über Ihre Feingussprozesse zu gewährleisten, muss Ihre Roboterzelle nahtlos in die bestehende Anlagenarchitektur integriert werden.
- Feldbusintegration: Überprüfen Sie die Stabilität der industriellen Kommunikationsprotokolle (PROFINET, EtherNet/IP oder Modbus) zwischen der Robotersteuerung, der Anlagen-SPS und den SCADA-Systemen.
- Überwachung der Prozessparameter: Erfassen Sie in Echtzeit die Temperaturen der Schlickertanks, die Luftfeuchtigkeit in den Trocknungsräumen, die Rotationsgeschwindigkeiten beim Tauchen sowie die Abtropfwinkel.
- Alarm- und Fehlerprotokollierung: Stellen Sie sicher, dass das System jede mechanische oder prozessbedingte Abweichung aufzeichnet, beispielsweise Druckabfälle am Greifer oder Drehmomentspitzen an den Achsen, um plötzliche Produktionsstillstände zu verhindern.
Rezeptverwaltung und Rückverfolgbarkeit von Bauteilen
Komplexe Gießereianlagen verarbeiten unterschiedliche Bauteile in gemischten Produktionsläufen, bei denen gleichbleibende Qualität entscheidend ist. Eine fortschrittliche Rezeptverwaltung verfolgt jede einzelne Baumbaugruppe durch sämtliche Beschichtungsschritte und stellt sicher, dass Präzisionsbauteile – wie beispielsweise 416er Edelstahl-Investitionsguss– exakt definierte Schalenwandstärken und Trocknungszeiten erhalten.
- RFID- und Barcode-Tracking: Ordnen Sie jeder Cluster- oder Baumvorrichtung vor dem Eintauchen oder der Handhabung eine eindeutige Seriennummer zu.
- Automatischer Rezeptwechsel: Automatisches Abrufen der Eintauchtiefe, Achsbeschleunigung, Ablassprofile der Schlickersuspension und Schleifsequenzen auf Grundlage der jeweiligen Legierung und Bauteilgeometrie.
- Schichtverifizierung: Erfassen Sie die genaue Anzahl der aufgetragenen Schlicker- und Stuckschichten, um menschliche Fehler während mehrtägiger Schalenaufbauzyklen auszuschließen.
Checkliste für die Abnahmeprüfung (FAT & SAT)
Geben Sie eine Automatisierungszelle niemals ausschließlich auf Grundlage simulierter Zyklen frei. Eine vollständige Abnahme erfordert systematische Werksabnahmetests (FAT) am Standort des Systemintegrators sowie Standortabnahmetests (SAT) direkt in Ihrer aktiven Gießereiproduktion.
- Kalibrierung des Werkzeugmittelpunkts (TCP): Überprüfen Sie die Genauigkeit des TCP unter maximaler Nutzlast, um gleichbleibende Eintauchtiefen und eine präzise Ausrichtung bei der Montage sicherzustellen.
- Trockenlauf- und Nasslasttests: Führen Sie kontinuierliche Trockenlauftests durch und schließen Sie anschließend Tauchversuche mit voller Last und tatsächlichen, nassen Baumbaugruppen an, um die Drehmomentgrenzen der Motoren und die Rutschfestigkeit der Greifer zu überprüfen.
- Validierung der Sicherheitsschaltungen: Testen Sie alle physischen Verriegelungen, Bereichsscanner, Lichtvorhänge und zonenbezogenen Not-Aus-Funktionen unter aktiven Lastbedingungen.
- Wiederholgenauigkeitstest: Führen Sie einen ununterbrochenen mehrstündigen Chargenlauf durch, um sicherzustellen, dass Zykluszeiten, Entleerungswinkel und Teilepositionen innerhalb der vorgegebenen technischen Toleranzen bleiben.
6. Kommerzieller Vergleich und Kundendienst
Eine vollständige Checkliste zur Integration von Gießereirobotern in Feingussanlagen erfordert eine Betrachtung, die über den ursprünglichen Anschaffungspreis der Anlagen hinausgeht. Bei der Bewertung von Angeboten oder der Erstellung einer Ausschreibung für Gießanlagen berücksichtigen wir die Gesamtbetriebskosten über den gesamten Lebenszyklus, Systemgarantien und die tatsächliche Reaktionsfähigkeit des Kundendienstes, um kostspielige Anlagenstillstände in anspruchsvollen Präzisionsgießumgebungen zu vermeiden.
Bewertung von Integratorenangeboten
Nicht jedes Automatisierungsangebot umfasst dieselben Leistungen. Bei der Zusammenarbeit mit einem potenziellen Integrator für Gießereiroboter sollten Sie die Angebote anhand der folgenden zentralen Kriterien Punkt für Punkt vergleichen:
- Vollständiger Lieferumfang: Prüfen Sie, ob das Angebot die Zellsimulation, End-of-Arm-Werkzeuge (EOAT), Schutzeinrichtungen, Offline-Programmierung und Inbetriebnahme vor Ort umfasst oder ob dafür zusätzliche Gebühren anfallen.
- Prozesskompatibilität: Stellen Sie sicher, dass der Integrator nachweisliche Erfahrung im Umgang mit empfindlichen Wachsmodellen, Schlickertanks und abrasivem Stuckguss-Sand hat, die häufig verwendet werden in A356 Aluminium-Investitionsguss und damit verbundene Legierungsarbeiten.
- Garantiebedingungen: Sichern Sie sich eine Mindestgarantie von 12 Monaten für das gesamte System, die sowohl den Manipulator als auch die kundenspezifische Schnittstellenhardware abdeckt und nicht nur einzelne handelsübliche Komponenten.
- Softwarelizenzierung: Stellen Sie sicher, dass Softwarelizenzen, Werkzeuge zur Rezeptkonfiguration und der Zugriff auf den SPS-Code vollständig übertragen werden, ohne dass wiederkehrende Gebühren für proprietäre Bindungen anfallen.
Aufschlüsselung der Gesamtbetriebskosten (TCO)
| Kostenkategorie | Wichtige Überlegungen | Auswirkungen auf Feingussanlagen |
|---|---|---|
| Anfängliche Investitionskosten (CapEx) | Roboterarm, End-of-Arm-Tooling (EOAT), Steuerungssysteme, Sicherheitsumzäunung der Roboterzelle | Bestimmt die Einstiegshürde und muss die tatsächliche Fähigkeit zur schlüsselfertigen Lieferung widerspiegeln. |
| Verschleißteile und Verbrauchsmaterialien | Dichtungen, Schutzmanschetten, Greiferpolster, Kabelschutzpakete | Hohe Bedeutung in Bereichen zum Eintauchen in Schlicker und zur Sandbeschichtung. |
| Integration und Nachrüstung | Mechanische Ausrichtung, Nachrüstung von Produktionslinien, Testläufe | Eine mangelhafte Integration führt zu Musterbrüchen und Schalenfehlern. |
| Stillstandszeiten und Support | Stundensätze für Notdienste, Fernzugriff | Ungeplante Stillstandszeiten beeinträchtigen die Trocknungs- und Gießpläne der Formschalen. |
Checkliste für kritischen Kundendienst
Gießerei-Automatisierungssysteme arbeiten in rauen, partikelreichen Umgebungen, die den mechanischen Verschleiß beschleunigen. Wir bevorzugen Partner, die zuverlässigen technischen Support und proaktive Wartung gewährleisten:
- Garantierte Reaktionszeiten: Legen Sie klare Service Level Agreements (SLAs) für die Ferndiagnose (innerhalb von 2 Stunden) und die Entsendung von Notfalltechnikern vor Ort (innerhalb von 24–48 Stunden) fest.
- Paket mit kritischen Ersatzteilen: Halten Sie ab dem ersten Tag wichtige Ersatzteile vor Ort bereit, darunter Ersatz-Servomotoren, Pneumatikventile, Sensorsätze und Greiferfinger.
- Praktische Schulung: Fordern Sie strukturierte, mehrstufige Schulungsprogramme für Maschinenbediener, Wartungstechniker und Anlagenprogrammierer, bevor die Anlage offiziell übergeben wird.
- Audits zur vorbeugenden Wartung: Planen Sie regelmäßige technische Überprüfungen ein, um die Roboterbahnen neu zu kalibrieren, das Gelenkspiel zu prüfen und die Schutzdichtungen auf Silikastaub zu untersuchen.
Häufig gestellte Fragen
Welche Leistungen bietet ein Integrator für Gießereiroboter?
Ein umfassendes Integrationspaket umfasst eine schlüsselfertige Automatisierungszelle, die speziell für die rauen Bedingungen in Gießereien entwickelt wurde. Wir bieten:
- Hardware und Werkzeuge: Für den Gießereieinsatz ausgelegte Roboterarme, druckbeaufschlagte Schutzummantelungen sowie kundenspezifische pneumatische oder mechanische End-of-Arm-Werkzeuge (EOAT) mit ausfallsicherer Konstruktion.
- Steuerungen und Software: Vorprogrammierte SPS-, SCADA- und Zellensteuerungen mit standardisierten Protokollen (EtherNet/IP, PROFINET, Modbus) sowie integrierten Rezeptverwaltungssystemen für die Tauch- und Trocknungszyklen der Schalenbeschichtung.
- Sicherheitsintegration: Physische Sicherheitszäune, optische Lichtvorhänge, Verriegelungen und zonenbasierte Not-Aus-Steuerungen gemäß den Normen ISO 10218 und ANSI/RIA.
- Umsetzung und Schulung: Vollständige Planung des Zellenlayouts, Kalibrierung des Werkzeugmittelpunkts (TCP) und Protokolle zur Übergabe an das Bedienpersonal durch unser One-Stop-Service Modell.
Sollten Sie den Roboter auswählen, bevor Sie den Prozess vollständig geplant haben?
Wählen Sie niemals den Roboterarm aus, bevor eine detaillierte Prozessanalyse abgeschlossen ist. In Feingussanlagen bestimmt der Prozess die Anforderungen an den Roboter:
- Nutzlast und Dynamik: Sie müssen das Gesamtgewicht einschließlich der schwersten Baumgruppe, der aufgenommenen nassen Schlickmasse, des End-of-Arm-Werkzeugs und der dynamischen Widerstandskräfte während des Eintauchens berechnen.
- Kinematische Reichweite: Deckenhöhen, Schlickbeckentiefen und Freiräume des Wirbelschicht-Sandstreuers bestimmen die erforderliche Armlänge und die Gelenkgrenzen.
- Umwelteinflüsse: Die Wahl der Abdichtung, der Druckummantelung und der IP-Schutzart hängt unmittelbar von der Konzentration des in der Luft befindlichen feuerfesten Staubs, der Wärmestrahlung und der flüssigen Kieselsäure ab.
Legen Sie zunächst Ihre Bewegungsprofile, Zykluszeiten und Baumgewichte fest. Die Auswahl der Hardware erfolgt erst, nachdem diese Rahmenbedingungen verbindlich definiert wurden.
Kann ein Systemintegrator eine Schnittstelle zu bestehenden Feingussanlagen herstellen?
Ja. Die Nachrüstung moderner Robotik in bestehenden Schalenfertigungsbereichen und Gießereilinien ist gängige Praxis. Die Integration in bestehende Anlagen umfasst:
- Handshake mit bestehenden Steuerungssystemen: Anbindung vorhandener Schlickermischer, Regensandstreuer und Förderanlagen über industrielle Feldbusnetzwerke oder fest verdrahtete digitale E/A-Baugruppen.
- Zellensynchronisierung: Synchronisierung der Drehzahlen bestehender Behälter mit der Bewegungssteuerung des Roboters, um das Abwaschen der Schlickerschicht und Verformungen des Modells zu vermeiden.
- Modernisierung der Steuerungstechnik: Aufrüstung zentraler Steuerschaltschränke zur Unterstützung der Verarbeitung mehrerer Rezepturen, ohne funktionsfähige mechanische Anlagen ersetzen zu müssen, unter Nutzung unserer Kerntechnologie technischen Vorteile um die Stillstandszeiten der Produktionslinie während der Umstellung zu minimieren.
Was sollte in den Abnahmetests enthalten sein?
Die Abnahmetests müssen in die Werksabnahme (Factory Acceptance Testing, FAT) am Fertigungsstandort und die Standortabnahme (Site Acceptance Testing, SAT) direkt in Ihrer Gießerei unterteilt werden. Die Checkliste umfasst:
- Prüfung der Greiferhaltekraft: Überprüfung der mechanischen oder pneumatischen Greiferhaltekraft bei simuliertem Stromausfall und maximalem Gewicht des nassen Formbaums.
- TCP- und Bahn-Wiederholgenauigkeit: Validierung der Kalibrierung des Werkzeugmittelpunkts (Tool Center Point, TCP) anhand wiederholter Bewegungsprofile beim Eintauchen, Abtropfen und Besanden.
- Kommunikations-Handshake: Überprüfung der Echtzeit-Signalübertragung zwischen der Robotersteuerung, den peripheren Gießereianlagen und dem werksweiten SCADA-System.
- Überprüfung der Sicherheit und des Not-Aus-Systems: Prüfung der Reaktionszeiten und der Integrität der Sicherheitskreise aller Lichtvorhänge, verriegelten Schutztüren und Not-Aus-Bereiche.
- Produktionslauf unter Volllast: Betrieb der Anlage mit den angestrebten Zyklusgeschwindigkeiten und Produktionsrezepturen, um eine gleichmäßige Schalenwandstärke sowie das Ausbleiben thermischer oder nutzlastbedingter Abschaltungen sicherzustellen.
Verwandte Ressourcen zu Gießerei-Automatisierung und Feinguss
Eine umfassende Checkliste zur Integration von Robotern in Gießereien für Feingussanlagen verbindet die Roboterhardware direkt mit den zentralen metallurgischen Prozessen und Werkzeugprozessen. Um betriebliche Kompromisse und Prozessmöglichkeiten in Ihrem gesamten Betrieb zu bewerten, entdecken Sie unsere speziellen technischen Leitfäden:
- Prozessgrundlagen und Machbarkeit: Bevor Sie automatisierte Tauch-, Trocknungs- und Montagezellen konfigurieren, sollten Sie die grundlegenden Mechanismen und Kompromisse in unserer Übersicht zu folgendem Thema prüfen: Vorteile und Nachteile des Wachswachskostenverfahrens.
- Methodenvergleich und Modernisierungen: Für Betriebe, die den Durchsatz ihrer Fertigungslinie optimieren oder vor der Inbetriebnahme der Zellen ihre Werkzeugverfahren umstellen möchten, empfehlen wir die Überprüfung der betrieblichen Aspekte: Vorteile des Investitionsgusses gegenüber Green-Sand-Guss um die Anforderungen an Traglast und Präzision zu ermitteln.
- Vorbereitung der Automatisierungsanfrage (RFQ): Vergleichen Sie die Taktzeiten des Schalenraums, die Kontrollen der Schlickerviskosität und die Kennzahlen zur Handhabung von Wachsmodellen mit Ihren Produktionszielen, bevor Sie die Abmessungen der Arbeitszellen endgültig festlegen.
Nächste Schritte: Fordern Sie eine Integrationsprüfung an
Der Übergang von einem betrieblichen Audit zur aktiven Implementierung erfordert, dass Ihre Checkliste in ein technisch ausgearbeitetes Layout überführt wird. Mithilfe unseres Checkliste zur Integration von Gießereirobotern in Feingussanlagen, bewerten wir Ihre vorhandene Bodenfläche, Produktionszyklusziele und Handhabungsanforderungen, um eine solide Automatisierungsstrategie zu entwickeln.
Unabhängig davon, ob Beschichtungsabläufe für Gussformen automatisiert werden sollen, die Legierungsstahl-Investitionsguss oder Tauchrezepte mit engen Toleranzen für Feinguss für die Luft- und Raumfahrt zur Herstellung von Präzisionsbauteilen, konfiguriert werden müssen – eine frühzeitige technische Prüfung verhindert Layoutänderungen, Abweichungen bei den Traglasten und ungeplante Ausfallzeiten während der Inbetriebnahme.
Anforderungen an den Integrationsvorschlag
Um eine strukturierte Integrationsbewertung einzuleiten, stellen Sie bitte die Dokumentation Ihrer Anlage und Produktionslinie bereit:
- Kennzahlen zu Mustern und Bäumen: Maximales Nassgewicht der Bäume, Gesamtabmessungen der Baugruppen und Verschiebungen des Schwerpunkts während des Tauchvorgangs.
- Prozessabläufe: Ziel-Tauchzeiten, Schlickerviskositäten, Abtropfwinkel, Schleifverfahren und Parameter der Trocknungszellen.
- Anlagenlayouts: 2D- oder 3D-Grundrisse, lichte Höhen, Belüftungspunkte und Positionen vorhandener Versorgungsanschlüsse (Pneumatik, Stromversorgung, Netzwerk).
- Lieferumfang der Produktionslinie: Erforderliche Taktzeiten, Grenzen der Sicherheitszaunflächen und Kommunikationsprotokolle der Anlage (EtherNet/IP, PROFINET).
Wir analysieren Ihre Produktionsdaten, um 3D-Reichweitensimulationen, Überprüfungen der Traglast und Trägheitsmomente, Konzepte für End-of-Arm-Werkzeuge sowie eine vollständige Sicherheitszonierung der Roboterzelle bereitzustellen, die auf Ihre Automatisierungsziele in der Gießerei abgestimmt sind.



 German
 English
 Russian